
高德开源ABot-Recon,显存峰值6.71GB
高德发布并开源流式3D重建模型ABot-Recon,仅使用连续12帧局部画面处理万帧级场景。公司测试显示,模型速度为24.45FPS,峰值显存约6.71GB。
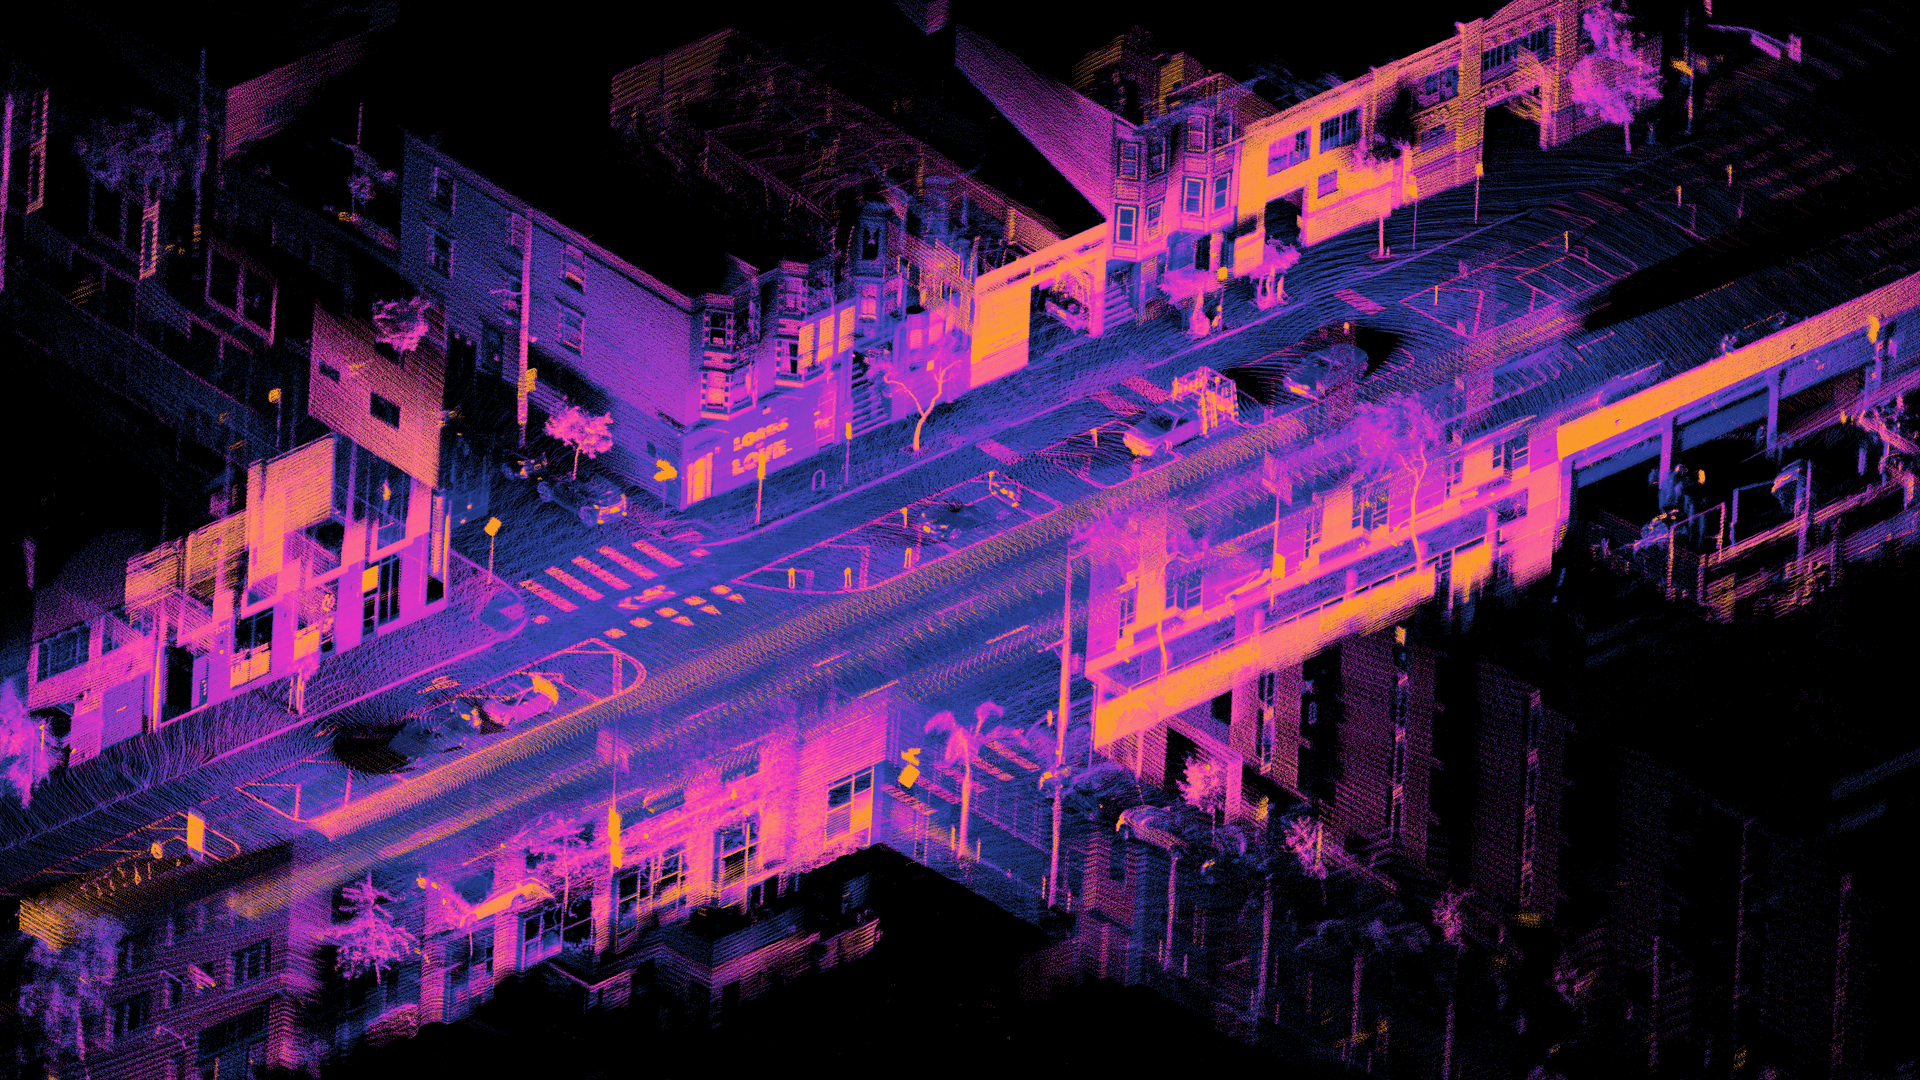
高德发布流式3D重建模型ABot-Recon。该模型不保存长程记忆,只使用最近连续12帧画面作为局部上下文,以实时处理上万帧的3D场景,面向自动驾驶、具身智能和测绘等需要持续理解空间的任务。
传统流式重建在序列增长后容易出现误差累积和显存占用扩大。ABot-Recon采用“局部位姿预测加残差优化”的方案,每次预测当前相机坐标系中的局部点云和相邻两帧相对位姿,再在线组合为全局轨迹与三维场景。由于计算窗口固定,计算复杂度不会随历史帧数持续增加。
为处理局部预测误差,模型在推理和训练阶段分别加入轨迹纠偏与误差约束。高德称,在Oxford Spires长序列基准测试中,ABot-Recon的平均轨迹误差较LingBot-Map降低40.6%。这项结果来自公司公开测试,实际表现仍取决于输入环境和评测设置。
速度测试中,模型在KITTI-02上达到24.45帧每秒,是对比方法的1.24倍。峰值显存占用约6.71GB,约为同类模型的三分之一。固定局部窗口把长序列处理的资源需求控制在较稳定水平,使普通设备部署更可行。
ABot-Recon只需要单目RGB视频,不要求额外的深度传感器或预先给定相机参数。这降低了数据采集硬件门槛,可用于商场、园区和仓库等定位信号较弱、环境变化较快的私域场景,也适合底图更新和3D内容生产。
局部窗口也带来需要继续验证的边界。连续12帧足以处理短时运动,但万帧级全局一致性仍依赖在线组合与纠偏机制;公开基准上的轨迹误差下降,不等同于所有开放环境都能保持同样精度。
高德已在GitHub开放模型权重、推理代码和评测代码,并在魔搭社区上线体验入口。开发者由此可以复现基准结果,并测试不同视频长度、运动速度和场景变化下的显存、速度及误差。
相关阅读
百度纳入深港通,内地投资者可交易港股
百度被调入深港通下的港股通标的,此前已于9月4日纳入沪港通。香港主要上市地位转换生效后,内地合格投资者现可通过两条互联互通渠道交易百度A类普通股。
蔚来二季度营收321亿元,暂不直接进入机器人业务
蔚来二季度营收321.37亿元,同比增长69.1%,环比增长25.9%。李斌称公司已投资多家机器人企业,但当前优先卖好汽车、改善盈利,不计划立即直接进入机器人业务。
美团将AI用于主业,称不以销售Token为目标
美团把大模型、内部工作流和产品应用列为三层AI路线,王兴称模型与AI产品主要服务用户、商户及运营效率。其“小团”助手已从推荐扩展至筛选、确认和预订。
字节据悉将豆包股价格上调14.6%
消息称,字节跳动把面向相关员工的豆包股价格从6月的每股14.85美元上调至17.02美元,并增加发放额度。员工还可按职级把部分现金薪酬调整为豆包股。